68. Рассмотрим некоторые примеры линейных операторов
Оператор Проектирования. Пусть требуется найти матрицу линейного оператора, осуществляющего проектирование трехмерного пространства на координатную ось Е1 в базисе Е1, Е2, Е3. Матрица линейного оператора – это матрица, в столбцах которой должны стоять образы базисных векторов Е1 = (1,0,0), Е2 = (0,1,0), Е3 = (0,0,1). Эти образы, очевидно, есть: Ае1 = (1,0,0)
Следовательно, в базисе Е1, Е2, Е3 матрица искомого линейного оператора будет иметь вид: 
Найдем ядро этого оператора. Согласно определению ядро – это множество векторов Х, для которых АХ = 0. Или


Т. е. ядро оператора составляет множество векторов, лежащих в плоскости Е1, Е2. Размерность ядра равна n – rangA = 2.
Множество образов этого оператора – это, очевидно, множество векторов, коллинеарных Е1. Размерность пространства образов равна рангу линейного оператора и равна 1, что меньше размерности пространства прообразов. Т. е. оператор А – вырожденный. Матрица А тоже вырождена.
Еще пример: найти матрицу линейного оператора, осуществляющего в пространстве V3 (базис I, J, K) линейное преобразование – симметрию относительно начала координат.
Имеем: Ai = — i
Т. е. искомая матрица 
Рассмотрим линейное преобразование – Симметрию относительно плоскости Y = X.

Aj = I (1,0,0)
Ak = K (0,0,1)
Матрица оператора будет:

 Еще пример – уже знакомая матрица, связывающая координаты вектора при повороте осей координат. Назовем оператор, осуществляющий поворот осей координат, — оператор поворота. Допустим, осуществляется поворот на угол j:
Ai ’ = cosjI + sinjJ
Aj ’ = — sinjI + cosjJ
Матрица оператора поворота:

Ai ‘ Aj ‘
Вспомним формулы преобразования координат точки при смене базиса – замена координат на плоскости при смене базиса:

 Эти формулы можно рассматривать двояко. Ранее мы рассматривали эти формулы так, что точка стоит на месте, поворачивается координатная система. Но можно рассматривать и так, что координатная система остается прежней, а перемещается точка из положения М* в положение М. Координаты точки М и М* определены в той же координатной системе.
 Все сказанное позволяет подойти к следующей задаче, которую приходится решать программистам, занимающимся графикой на ЭВМ. Пусть необходимо на экране ЭВМ осуществить поворот некоторой плоской фигуры (например треугольника) относительно точки О’ с координатами (a, b) на некоторый угол j. Поворот координат описывается формулами:

Параллельный перенос обеспечивает соотношения:

Для того, чтобы решить такую задачу, обычно применяют искусственный прием: вводят так зазываемые “однородные” координаты точки на плоскости XOY: (x, y, 1). Тогда матрица, осуществляющая параллельный перенос, может быть записана:


А матрица поворота:

Рассматриваемая задача может быть решена в три шага:
1й шаг: параллельный перенос на вектор А(-а, — b) для совмещения центра поворота с началом координат:

2й шаг: поворот на угол j:

3й шаг: параллельный перенос на вектор А(а, b) для возвращения центра поворота в прежнее положение:

Искомое линейное преобразование в матричном виде будет выглядеть:
 (**)

По формуле (**) можно пересчитать координаты любой точки плоской фигуры, а затем построить ее на экране, осуществив тем самым ее поворот.
Большая Энциклопедия Нефти и Газа
Монжа, или ортогональное проектирование на 2 взаимно перпендикулярные плоскости, иметода ксонометри-ч е с к и и, когда одновременно с изображаемым телом проектируется на плоскость и система трех координатных осей, к к-рым оно отнесено. В механике ( напр, в вопросе о моментах) играет важную роль ортогональность. Проекция на ось ломаной линии равна алгебраич. [16]
Здесь pv — ортогональное проектирование на проходящую через о гиперплоскость А ( и) с единичным вектором внешней нормали v, da — элемент площади поверхности единичной сферы дВ [ ( о); интеграл понимается в смысле Римана. [17]
Если рс — ортогональное проектирование R на содержащую о гиперплоскость С, то множества рс ( К ( т)) т, а, р ] также образуют вполне выпуклое каналовое семейство. Последнее обладает в случае СФА каналовой прямой G: pc ( G) и перпендикулярной к ней содержащей о гиперплоскостью А: — А [ С относительно пространства С. [18]
Доказать, что ортогональное проектирование трехмерного пространства на ось, образующую равные углы с осями прямоугольной системы координат, является линейным преобразованием, и найти его матрицу в базисе единичных векторов координатных осей. [19]
Доказать, что ортогональное проектирование трехмерного пространства на ось, образующую равные углы с осями прямоугольной системы координат, является линейным преобразованием, и найти его матрицу в базисе единичных векторов координатных осей. [20]
Доказать, что ортогональное проектирование векторов пространства L , на ось, образующую равные углы с осями прямоугольной системы координат, является линейным преобразованием. [21]
В случае же ортогонального проектирования площадь проекции плоской фигуры не может быть больше площади самой фигуры и легко через нее выражается, что можно видеть из следующей теоремы, доказательство которой мы не приводим. [22]
Рассмотрим оператор А ортогонального проектирования на — мерное подпространство М евклидова n — мерного пространства Еп. [23]
В результате при ортогональном проектировании на плоскость, отсекающую равные отрезки осей, совпадающих с ребрами пирамиды, мы получаем плоскую проекцию, ориентированную относительно четырех осей. Ею пользуются только в — тех случаях, когда значения [ CNJJ, вычисленные по уравнению ( 65), положительны. [25]
Оператор Р, осуществляющий ортогональное проектирование векторов унитарного пространства R на заданное подпространство S, является эрмитовым проекционным оператором. [26]
Оператор Р является оператором ортогонального проектирования , или проектором, на замкнутое линейное многообразие, порождаемое множеством А. [27]
Доказать, что оператор ортогонального проектирования в гильбертовом пространстве вполне непрерывен тогда и только тогда, когда его область значений конечномерна. [28]
Обозначим через Р оператор ортогонального проектирования в плоскости и, х на ось абсцисс. [29]
Доказать, что оператор ортогонального проектирования в гильбертовом пространстве вполне непрерывен тогда и только тогда, когда его образ конечномерен. [30]
Доказать что проектирование трехмерного пространства на координатную ось
Задачи по алгебре. Выпуск 2.
Задача 1. Найти 5А, если
Задача 2. Найти А +В, если
Задача 3. Найти АВ , если
Задача 4. Найти транспонированную матрицу относительно матрицы
Задача 5. Найти , если
Задача 6. Найти , если
Задача 7. Вычислить определитель
Решение: Разложим определитель по первой строке:
Задача 8. Найти обратную матрицу для матрицы
Определитель нулю не равен, следовательно, обратная матрица существует. Найдем алгебраические дополнения (знаки их учтем сразу), т. е.
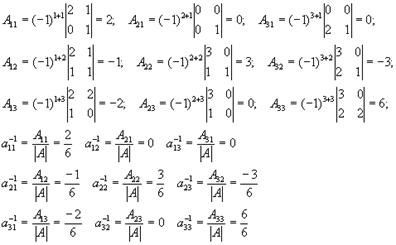
Мы сами можем проверить результат, Известно, что . Так ли это?
Получилась единичная матрица. Значит, обратная матрица найдена верно.
Задача 9. Решить систему матричным способом:
Не является ли матрица А вырожденной? Найдем ее определитель: det А =1•[-1•4 – 1•2] – 1•[2•4 – 2•4] + 2•[2•1 – 4•(-1)] = -6 + 12 = 6
Определитель не равен нулю, то есть матрица не вырожденная. Значит, существует обратная матрица
Можно убедиться проверкой в правильности решения: подставим вектор Х в первоначальное матричное уравнение.
Действительно вектор Х удовлетворяет заданной системе.
Задача 10. Решить систему с помощью формул Крамера :
Решение:
Задача 11. Вычислить :
Раскроем скобки и получим:
Так как , то получаем:
Задача 12. Вычислить, пользуясь формулой Муавра:
Представим число z в тригонометрической форме.
, следовательно, а=1, b =1 и .
Применим формулу Муавра:
Задача 13. Выполнить деление с остатком f ( x )= x 3 — x 2 — x на x -1+2 i .
Решение: Составим таблицу, в которой над чертой расположены коэффициенты многочлена f ( x ), под чертой соответствующие коэффициенты частного и остаток, последовательно вычисляемые, а слева сбоку – значение c = 1-2 i в данном примере.
Таким образом: f ( x )= x 3 — x 2 — x =( x -1+2 i ) ( x 2 -2 ix -5-2 i )-9+8 i .
Ответ : f(x)=x 3 -x 2 -x=(x-1+2i) (x 2 -2ix-5-2i)-9+8i.
Задача 14. Применяя процесс ортогонализации, построить ортогональный базис подпространства, натянутого на данную систему векторов.
Задача 15. Проверить, что векторы х = (1, -2, 2, -3), у = (2, -3, 2, 4) ортогональны, и дополнить их до ортогональных базисов.
Решение: Найдем скалярное произведение данных векторов: ( х , у) = 2+6+4-12 = 0 х , у – ортогональны .
Найдем векторы, дополняющие данную систему векторов до ортогонального базиса.
Пусть z = (z1, z2, z 3, z 4) попарно ортогонален с данными векторами, т.е. ( x , z ) = 0 и ( y , z ) = 0. Получаем следующую систему:
Эта система имеет множество решений, например,
Пусть теперь k = ( k 1, k 2, k 3, k 4) попарно ортогонален с векторами x , y , z . Получаем следующую систему:
Эта система имеет множество решений, например,
Таким образом, можно добавить векторы
(2, 2, 1, 0), (-5, 2, 6, 1).
Задача 16. Найти векторы, дополняющие следующую систему векторов и до ортонормированного базиса.
Пусть z = (z1, z2, z 3) попарно ортогонален с данными векторами, т.е. ( x , z ) = 0 и ( y , z ) = 0. Получаем следующую систему:
Эта система имеет множество решений, например,
Нормируя этот вектор, получим вектор, дополняющий данную систему векторов до ортонормированного базиса:
Задача 17. Доказать, что проектирование трехмерного пространства на координатную плоскость натянутую на вектора e 1, e 2 параллельно оси координат вектора e 3, является линейным преобразованием, и найти его матрицу в базисе e 1, e 2, e 3..
Решение: Пусть L — трёхмерное пространство, e 1, e 2, e 3 — базис L , преобразование — проектирование L на координатную плоскость векторов e 1, e 2 параллельно оси координат вектора e 3.
Пусть х — произвольный вектор L , т.е. x Î L .
Пусть x =( x 1, x 2, x 3) — координаты вектора x в базисе e 1, e 2, e 3, т.е. x = x 1 e 1+ x 2 e 2+ x 3 e 3. Тогда при преобразовании j имеем:
Докажем, что для любых x Î L , y Î L и числа l
1) j ( x+y )= j (x)+ j (y),
2) j ( l x )= l j (x).
j ( l x ) = ( l x 1, l x 2, 0) = l ( x 1, x 2, 0) = l j ( x ) .
Следовательно, j — линейное преобразование.
Найдем матрицу преобразования j в базисе e 1, e 2, e 3. Известно, что координаты образа j ( x ) вектора x при линейном преобразовании выражаются через координаты вектора x в том же базисе при помощи матрицы преобразования A j следующим образом:
Откуда следует, что
Задача 18. Линейное преобразование φ в базисе е 1 , е2, е3, е4 имеет матрицу
Выпишем матрицу перехода от базиса е 1 ,е2,е3,е4 к новому базису:
Теперь найдем матрицу преобразования В j в новом базисе по формуле В j =Т -1 А j Т.
Задача 19. Найти собственные значения и собственные векторы линейного преобразования, заданного в некотором базисе матрицей:
Решение: Собственные значения являются корнями характеристического уравнения преобразования j .
Составим характеристическую матрицу:
Найдем определитель матрицы и вычислим корни характеристического уравнения:
Получим собственные значения: или .
Для каждого собственного значения найдем собственный вектор.
По определению имеем: .
Но, в тоже время,
Беря значением = -1, получаем с.л.а .у . :
Собственными векторами будут являться вектора, входящие в фундаментальную систему решений (ф.с.р.) этой с.л.а .у . Найдем ф.с.р. это с.л.а .у .
Таким образом, собственным вектором, отвечающим собственному значению = -1, является вектор .
Задача 20. Найти нормальный вид и невырожденное линейное преобразование, приводящее к этому виду, для следующей квадратичной формы: .
Решение: Ввиду отсутствия в этой форме квадратов неизвестных мы выполним сначала невырожденное линейное преобразование:
после чего получим .
Найдем невырожденное линейное преобразование.
Задача 21. Следующую квадратичную форму привести к каноническому виду с целыми коэффициентами посредством невырожденного линейного преобразования с рациональными коэффициентами и найти выражение новых неизвестных через старые.